-
E-mail
kindlift@163.com
-
Telefone
13671771943
-
Endereço
Rua Shengang 398, Xangai
Categorias do produto
Qianli (Shanghai) Intelligent System Equipment Co., Ltd

Pendurado Bra?o
NegociávelAtualização em10/18
- Modelo
- Natureza do fabricante
- Produtores
- Categoria do produto
- Local de origem
Visão geral
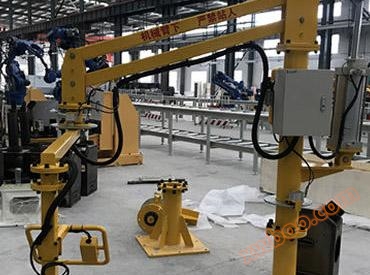
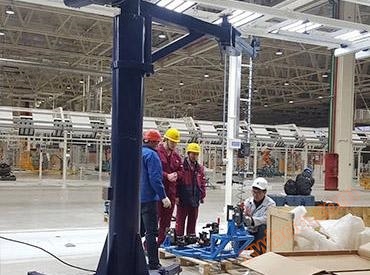
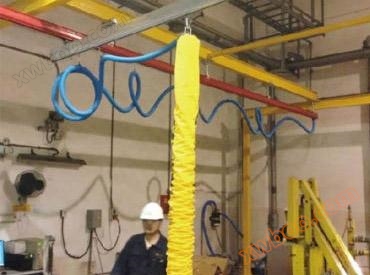
O robô de auxílio de suspensão é um robô manipulado manualmente, o usuário opera manualmente o braço robótico para completar o movimento do robô para cima e para baixo e movimentos de rotação, e através da operação do interruptor pneumático para alcançar a fixação da fixação, portanto, a manipulação, transplantação, montagem e outras operações de peças de trabalho. O uso de máquinas auxiliares reduz a intensidade de trabalho do operador e permite a manutenção leve e a precisão do posicionamento ao manipular peças de trabalho de grande qualidade. ..
Detalhes do produto
O robô auxiliar é um robô manipulado manualmente, o usuário opera manualmente o braço robótico para completar o movimento do robô para cima e para baixo e movimentos de rotação, e através da operação do interruptor pneumático para alcançar a fixação do aparelho, portanto, a manipulação, transplantação, montagem e outras operações de peças de trabalho. O uso de robôs auxiliares pode reduzir a intensidade de trabalho do operador, alcançar a manipulação de peças de trabalho de grande qualidade com facilidade e precisão de posicionamento, então o robô auxiliar com energia tão grande, quais são as precauções ao operar:
Antes da ventilação do sistema, primeiro verifique se a direção de cada interruptor de operação é correta, o robô deve ficar longe do equipamento e do pessoal, para evitar que o braço se levante súbitamente e cause ferimentos ao pessoal e outros acidentes;
Quando o robô não é usado, verifique se todos os botões estão restaurados ao estado "desligado";
3, o peso de suspensão não deve exceder o volume de suspensão;
Nenhuma parte das mãos, pés ou corpo deve ser estendida abaixo do pendurado;
5) Não estender a mão ou o dedo no espaço do braço robótico;
O rosto e as mãos não devem entrar no topo do braço robótico ou na parte superior do acessório durante a operação;
7, sem confirmar se a peça de trabalho é apertada, o robô de operação não deve ser carregado para evitar que a peça de trabalho desliza;
8, não deve usar métodos de operação que desviam e dispersam objetos pesados, ou seja, não deve agitar fortemente o braço robótico durante a operação;
Ninguém pode entrar no local de trabalho durante o trabalho do operador;
Quando o operador deixa o local de operação, a mão de robô deve ser colocada na posição livre e a fixação de mão de robô deve ser colocada muito baixa.